2026年10月29日,哈尔滨工业大学、长三角哈特机器人产业技术研究院执行院长赵立军研究员应邀在学院零壹论坛第476讲作题为“服务机器人环境主动感知研究进展”的学术报告。报告会由学院院长费明稳教授主持,学院相关方向教师及研究生参加了本次报告会。
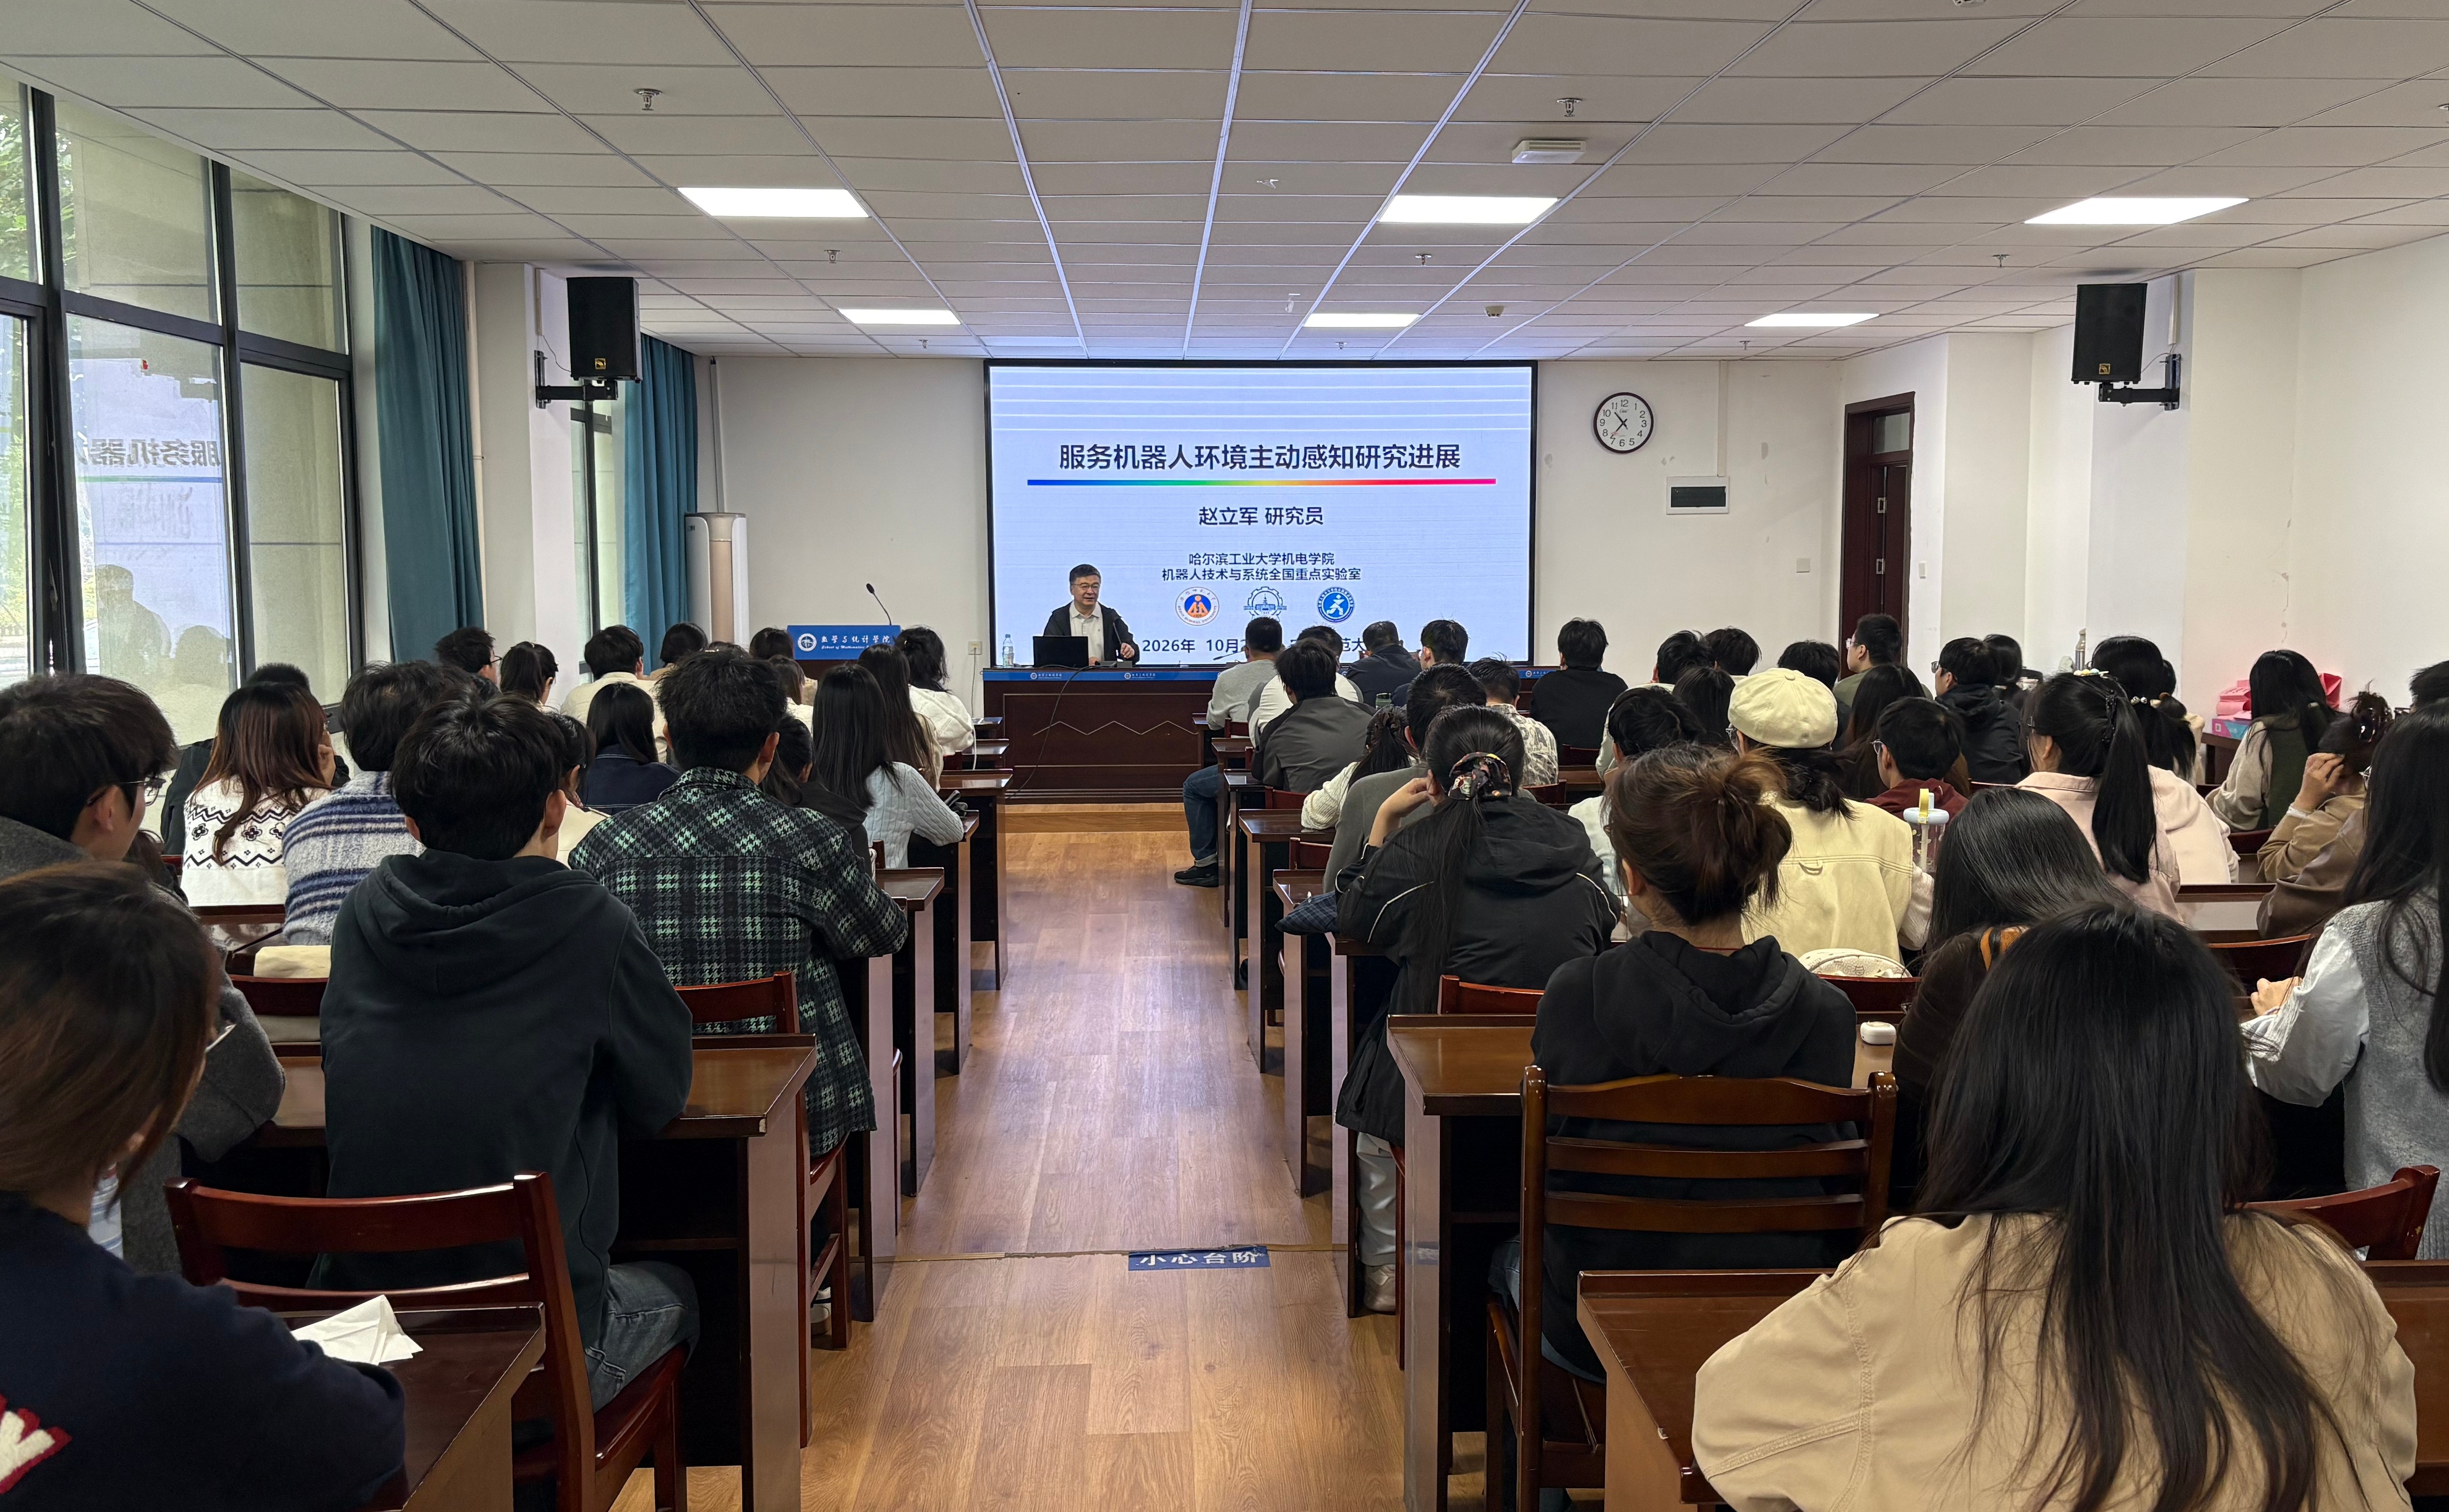
报告会上,赵立军研究员围绕康养服务机器人面临的环境感知难题,介绍了团队在主动三维重建、激光点云建图及复杂场景重定位等方面的最新研究进展,重点阐述了基于三维高斯泼溅的主动重建方法,基于深度图优化RC-SLAM方法、以及融合开放词汇语义解析与拓扑地图的环境感知技术,并展示了相关成果在具身智能服务机器人、桥梁检测及铁塔螺栓紧固等场景中的应用。报告还展望了多模态融合、异构机器人协同及大模型与机器人小模型融合等发展方向,为师生了解服务机器人环境感知领域的前沿技术提供了有益参考。
报告结束后,与会师生围绕在线建图的实时性、语义地图的动态维护以及数学方法在SLAM不确定性量化中的应用等问题,与赵立军研究员进行了深入交流。此次报告拓宽了学院师生的学术视野,促进了机器人感知与智能计算领域的学术交流,为进一步深化院企科研合作提供了良好契机。